NVIDIA 发 Isaac ROS 5.0:把 AI 智能体塞进机器人开发流程,FoundationPose 推理快 5.5 倍
9 月 22 日,NVIDIA 在多伦多 ROSCon 发布 Isaac ROS 5.0,官方博客给出的发布时间为 September 22, 2026。这一版把「AI 智能体参与开发」当成主线:新增支持 ROS Lyrical 与 Ubuntu 24.04,并联合 Open Source Robotics Alliance 向 ROS Lyrical 贡献了一个标准数据处理接口,让机器人软件在不同计算硬件(含 GPU)之间高效迁移,CUDA 作为 GPU 加速的可用示例一并给出。官方称这套接口面向整个 ROS 社区开放,目标是让近 130 万 ROS 用户不必为每套硬件重写加速路径。
更具体的是三处「智能体可直接用」的改动:新增用于环境搭建与操作(setup / manipulation)的 Isaac 技能与面向智能体的文档,把开发者意图更快变成能跑的机器人应用;FoundationStereo 新增微调技能,让智能体帮助把一个立体感知模型适配到开发者自己的相机、环境与任务;FoundationPose(物体位姿估计与跟踪的基础模型)提供面向智能体的推理库,官方口径是让机器人感知与跟踪物体位置和朝向的速度最高提升 5.5 倍。检测—深度估计—位姿输出这条常见链路(pick and place)也被拆成可独立调用的技能。
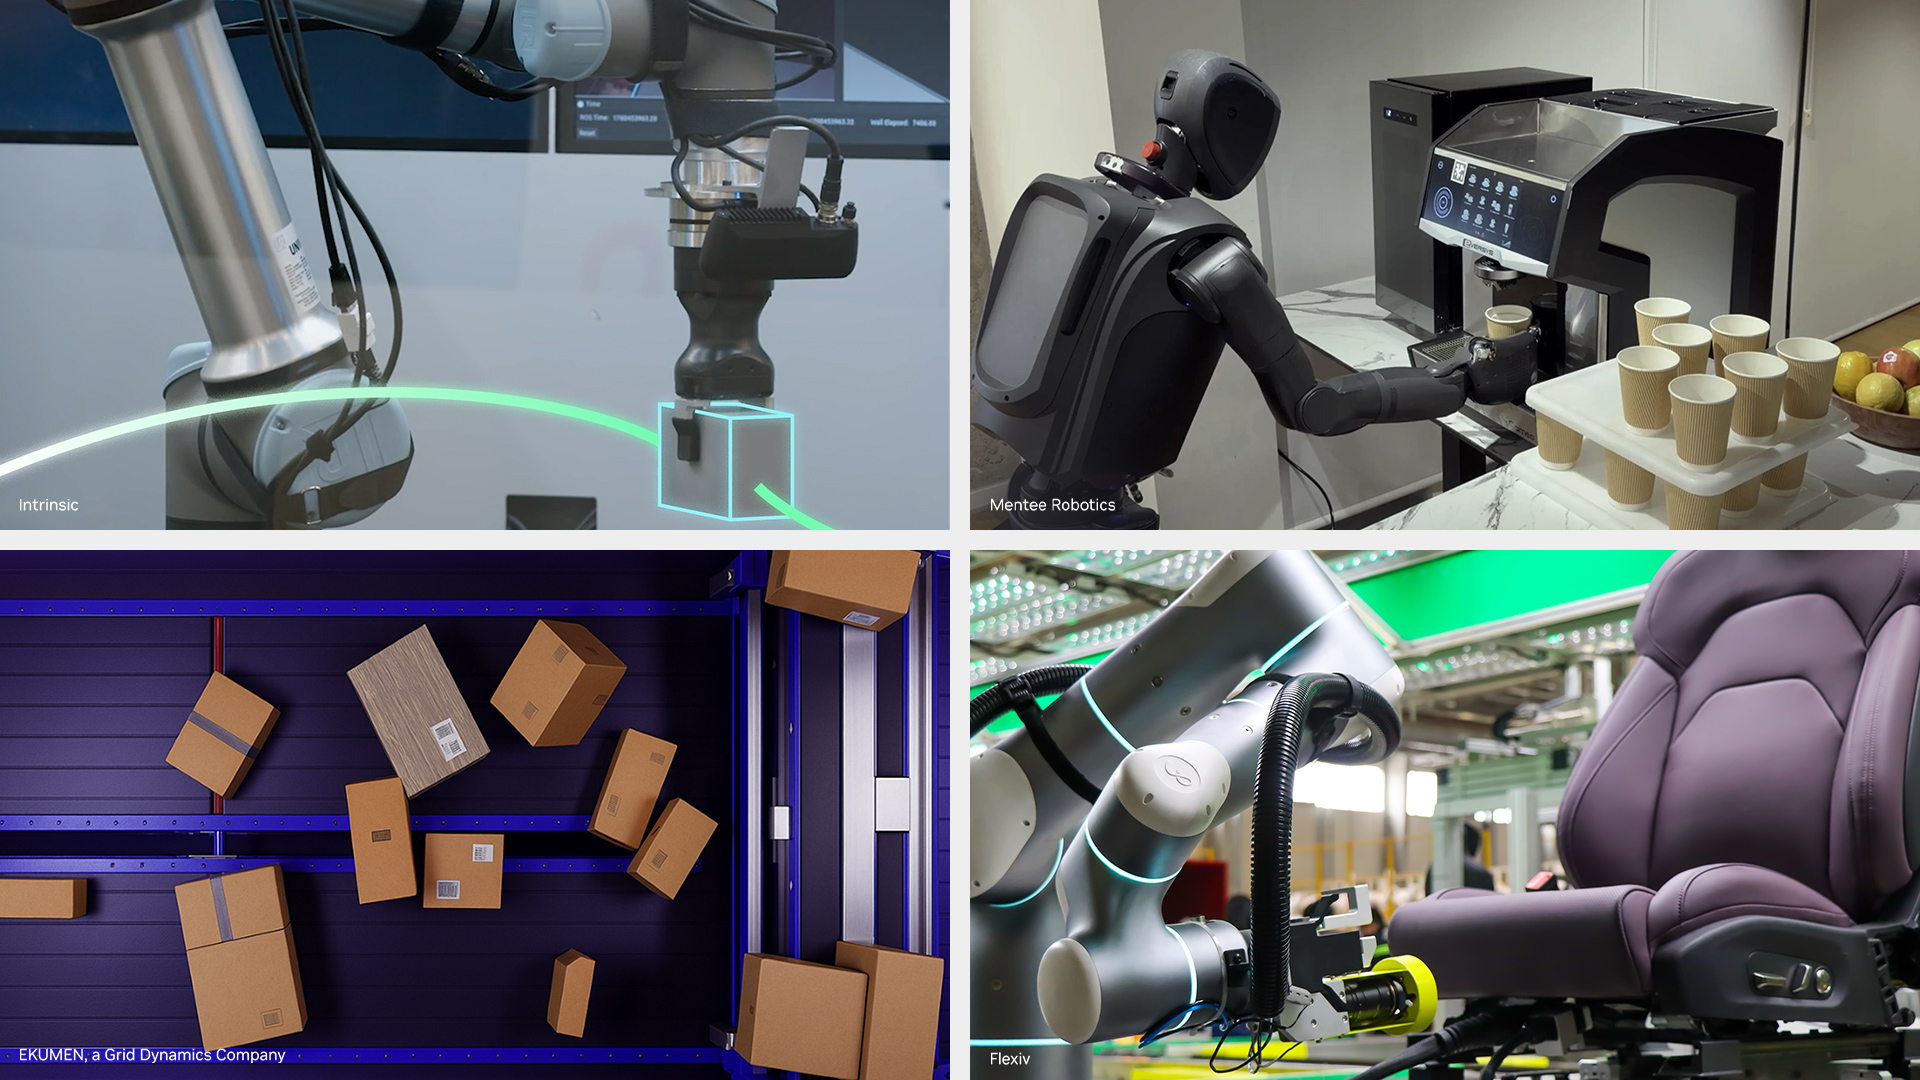
它改变了什么:机器人开发里第一次把「智能体」当成一等使用者,而不是只做代码补全——技能、文档、推理库都按「智能体能不能直接读、直接调」来设计,并把一个基础模型从研究工件改造成可嵌入的开发件(5.5 倍那一步)。生态侧已经有响应:RealSense 赞助的开源项目 AgenticROS 把 Isaac ROS 与 NVIDIA Nemotron 开放模型、NemoClaw 蓝图接起来,让智能体与 ROS 机器人交互;Intrinsic Core 也内置了对 FoundationPose 的兼容。边界:5.5 倍与 1.3 万级用户数均为厂商自报,我们未复现;具体加速比依赖传感器配置与 Jetson 型号。
原文链接:NVIDIA 官方博客