星动纪元 × 清华 VPP2:世界动作模型登顶 RoboDojo,真机零样本 58.5% 超 π0.5
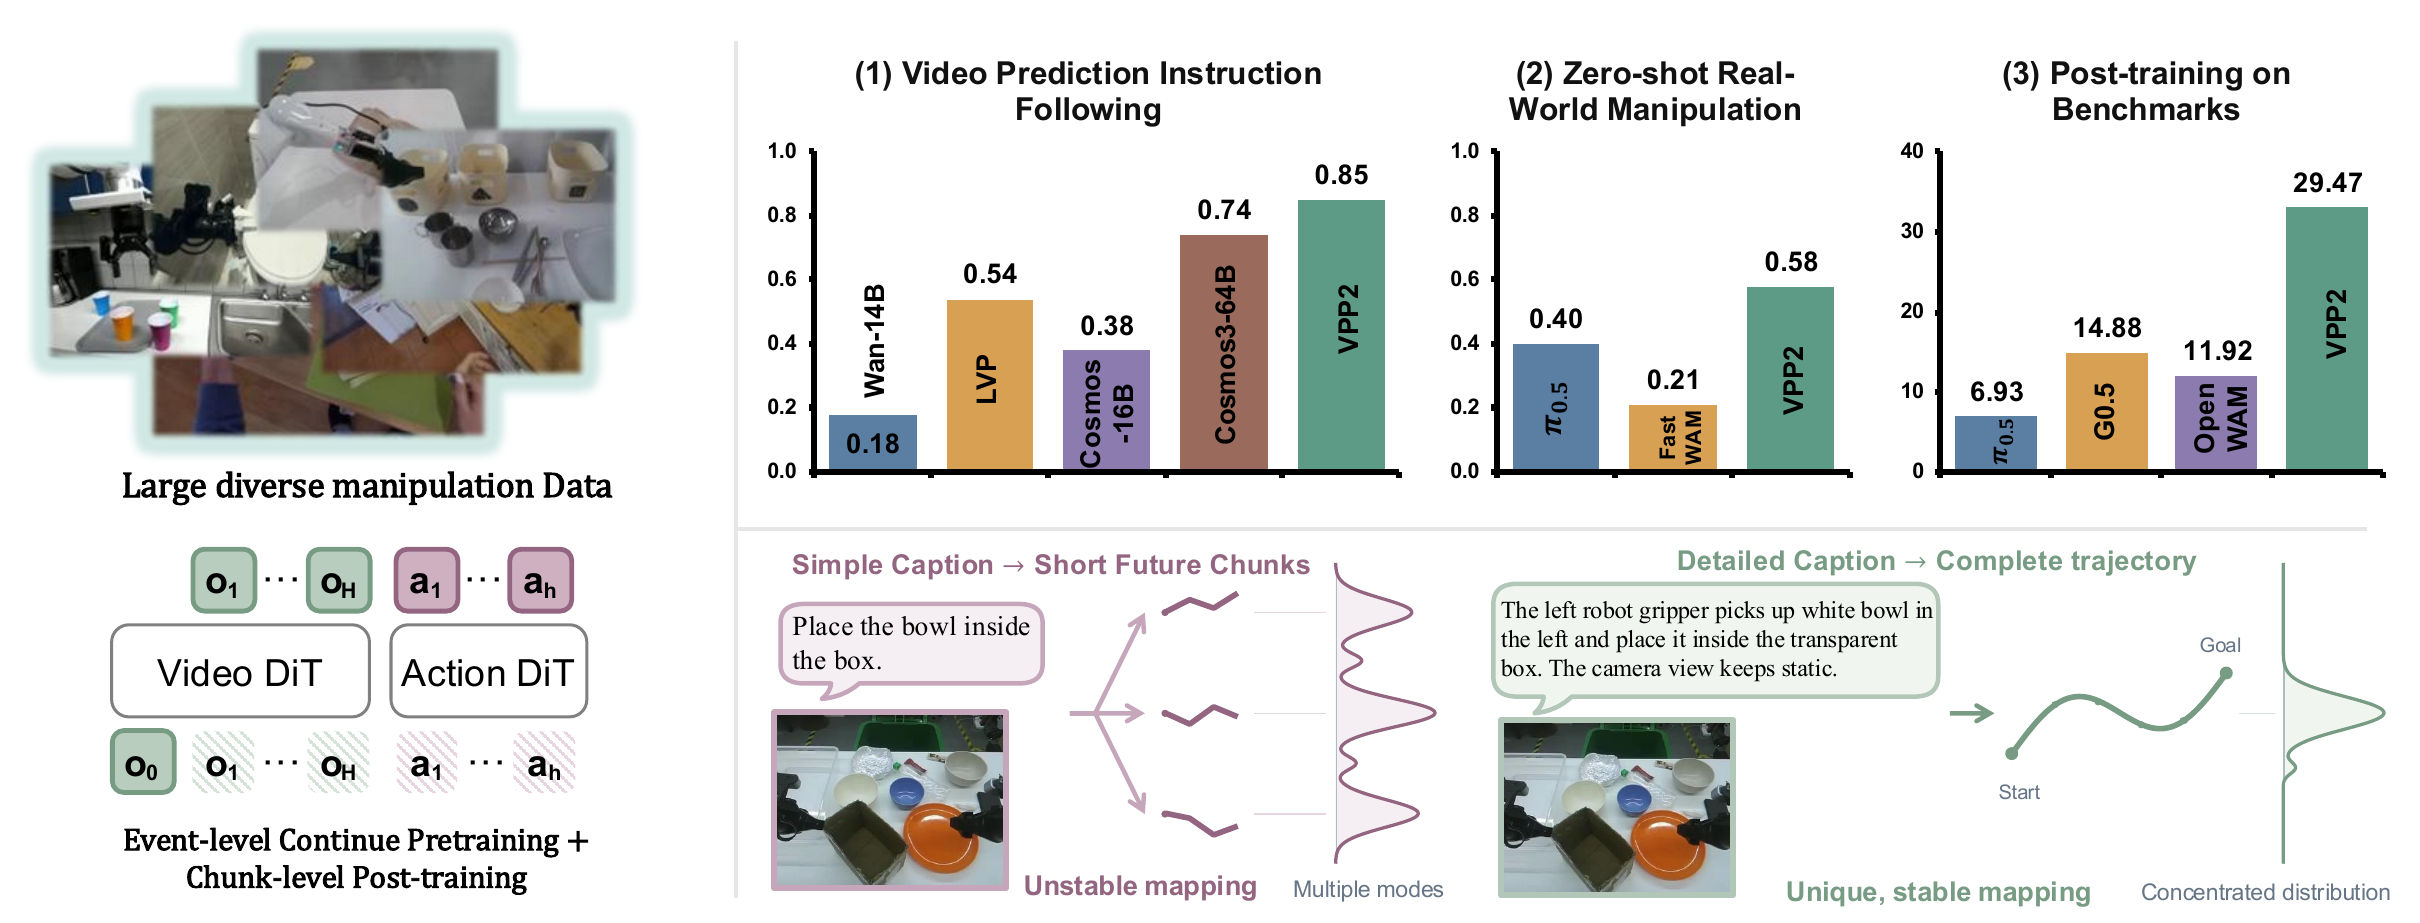
星动纪元(Robot Era)与清华大学等团队发布世界动作模型 VPP2,直指 WAM 的老毛病:基座视频模型没为操作优化,而直接塞进动作模块又会让泛化能力退化。做法分三步——先按「事件级」在大规模操作视频上继续预训练视频基座并给片段写细粒度描述,再把视频模型后训练并蒸馏成固定预测视野的单步视觉规划器,最后用混合 Transformer(MoT)接上动作模块学隐式逆动力学。
论文摘要给三项结果:VPP2-14B 在开放式任务的视频预测指令遵循成功率上比 640 亿参数的 Cosmos3-64B 高 11.0 个百分点;真机零样本 ALOHA 操作任务上比最强基线高 18.5 个百分点(论文表格里平均成功率 58.5%,π0.5 为 40.0%、Fast-WAM 为 20.5%);按各基准分别后训练后,在 LIBERO-Pro、LIBERO-OOD 与 RoboDojo 上取得所评方法中的最高成功率。
官方代码仓、项目页与 Hugging Face 权重同批放出,基座是 Wan2.1-I2V-14B,权重覆盖 RoboDojo 与 LIBERO 两组评测。据量子位报道,VPP2 在 RoboDojo 榜单上平均成功率 32.26%、平均得分 39.26,同榜 GPT-6-Astra 为 22.48% 与 28.97%;该榜由香港大学 MMLab 牵头建设,含 42 项双臂操作任务。
原文链接:星动纪元项目页 / arXiv
核验记录
日期口径:arXiv 2610.10270 v1 提交 2026-10-07(citation_date 2026/10/07),v2 与官方代码仓 roboterax/video-prediction-policy-2(created 2026-10-08T06:58Z)同日,HF 权重仓 Haodong082399/VPP2 的 createdAt 为 2026-10-08T10:17Z;站点按官方代码与权重放出日计 10-08。项目页作者单位:Robotera / 清华 / 港科大(广州)/ 伯克利 / 上海交大。数字以论文正文为准(arXiv HTML v2 直读,含 RoboDojo 32.26%、平均分 39.26、ALOHA 58.5%)。RoboDojo 榜单页本机未直读(robodojo.github.io 是占位页、HF Space leaderboard 返回 401),该两项榜单数字为量子位报道口径。配图取自官方项目页,裸请求与带站内 Referer 均 200 / PNG 572,961 字节。
← 上一篇Claude 上新 Dashboards 与 Motion:数据平台接成常新仪表盘,一句话出可编辑动画解说下一篇 →《今日美国》母公司起诉 OpenAI:索赔逾 2.5 亿美元,称数十万篇文章被用于训练