斯坦福 HomeBody:抽掉 System 1 动作策略,让 GPT-6 Astra 直接调度人形技能库收拾陌生厨房
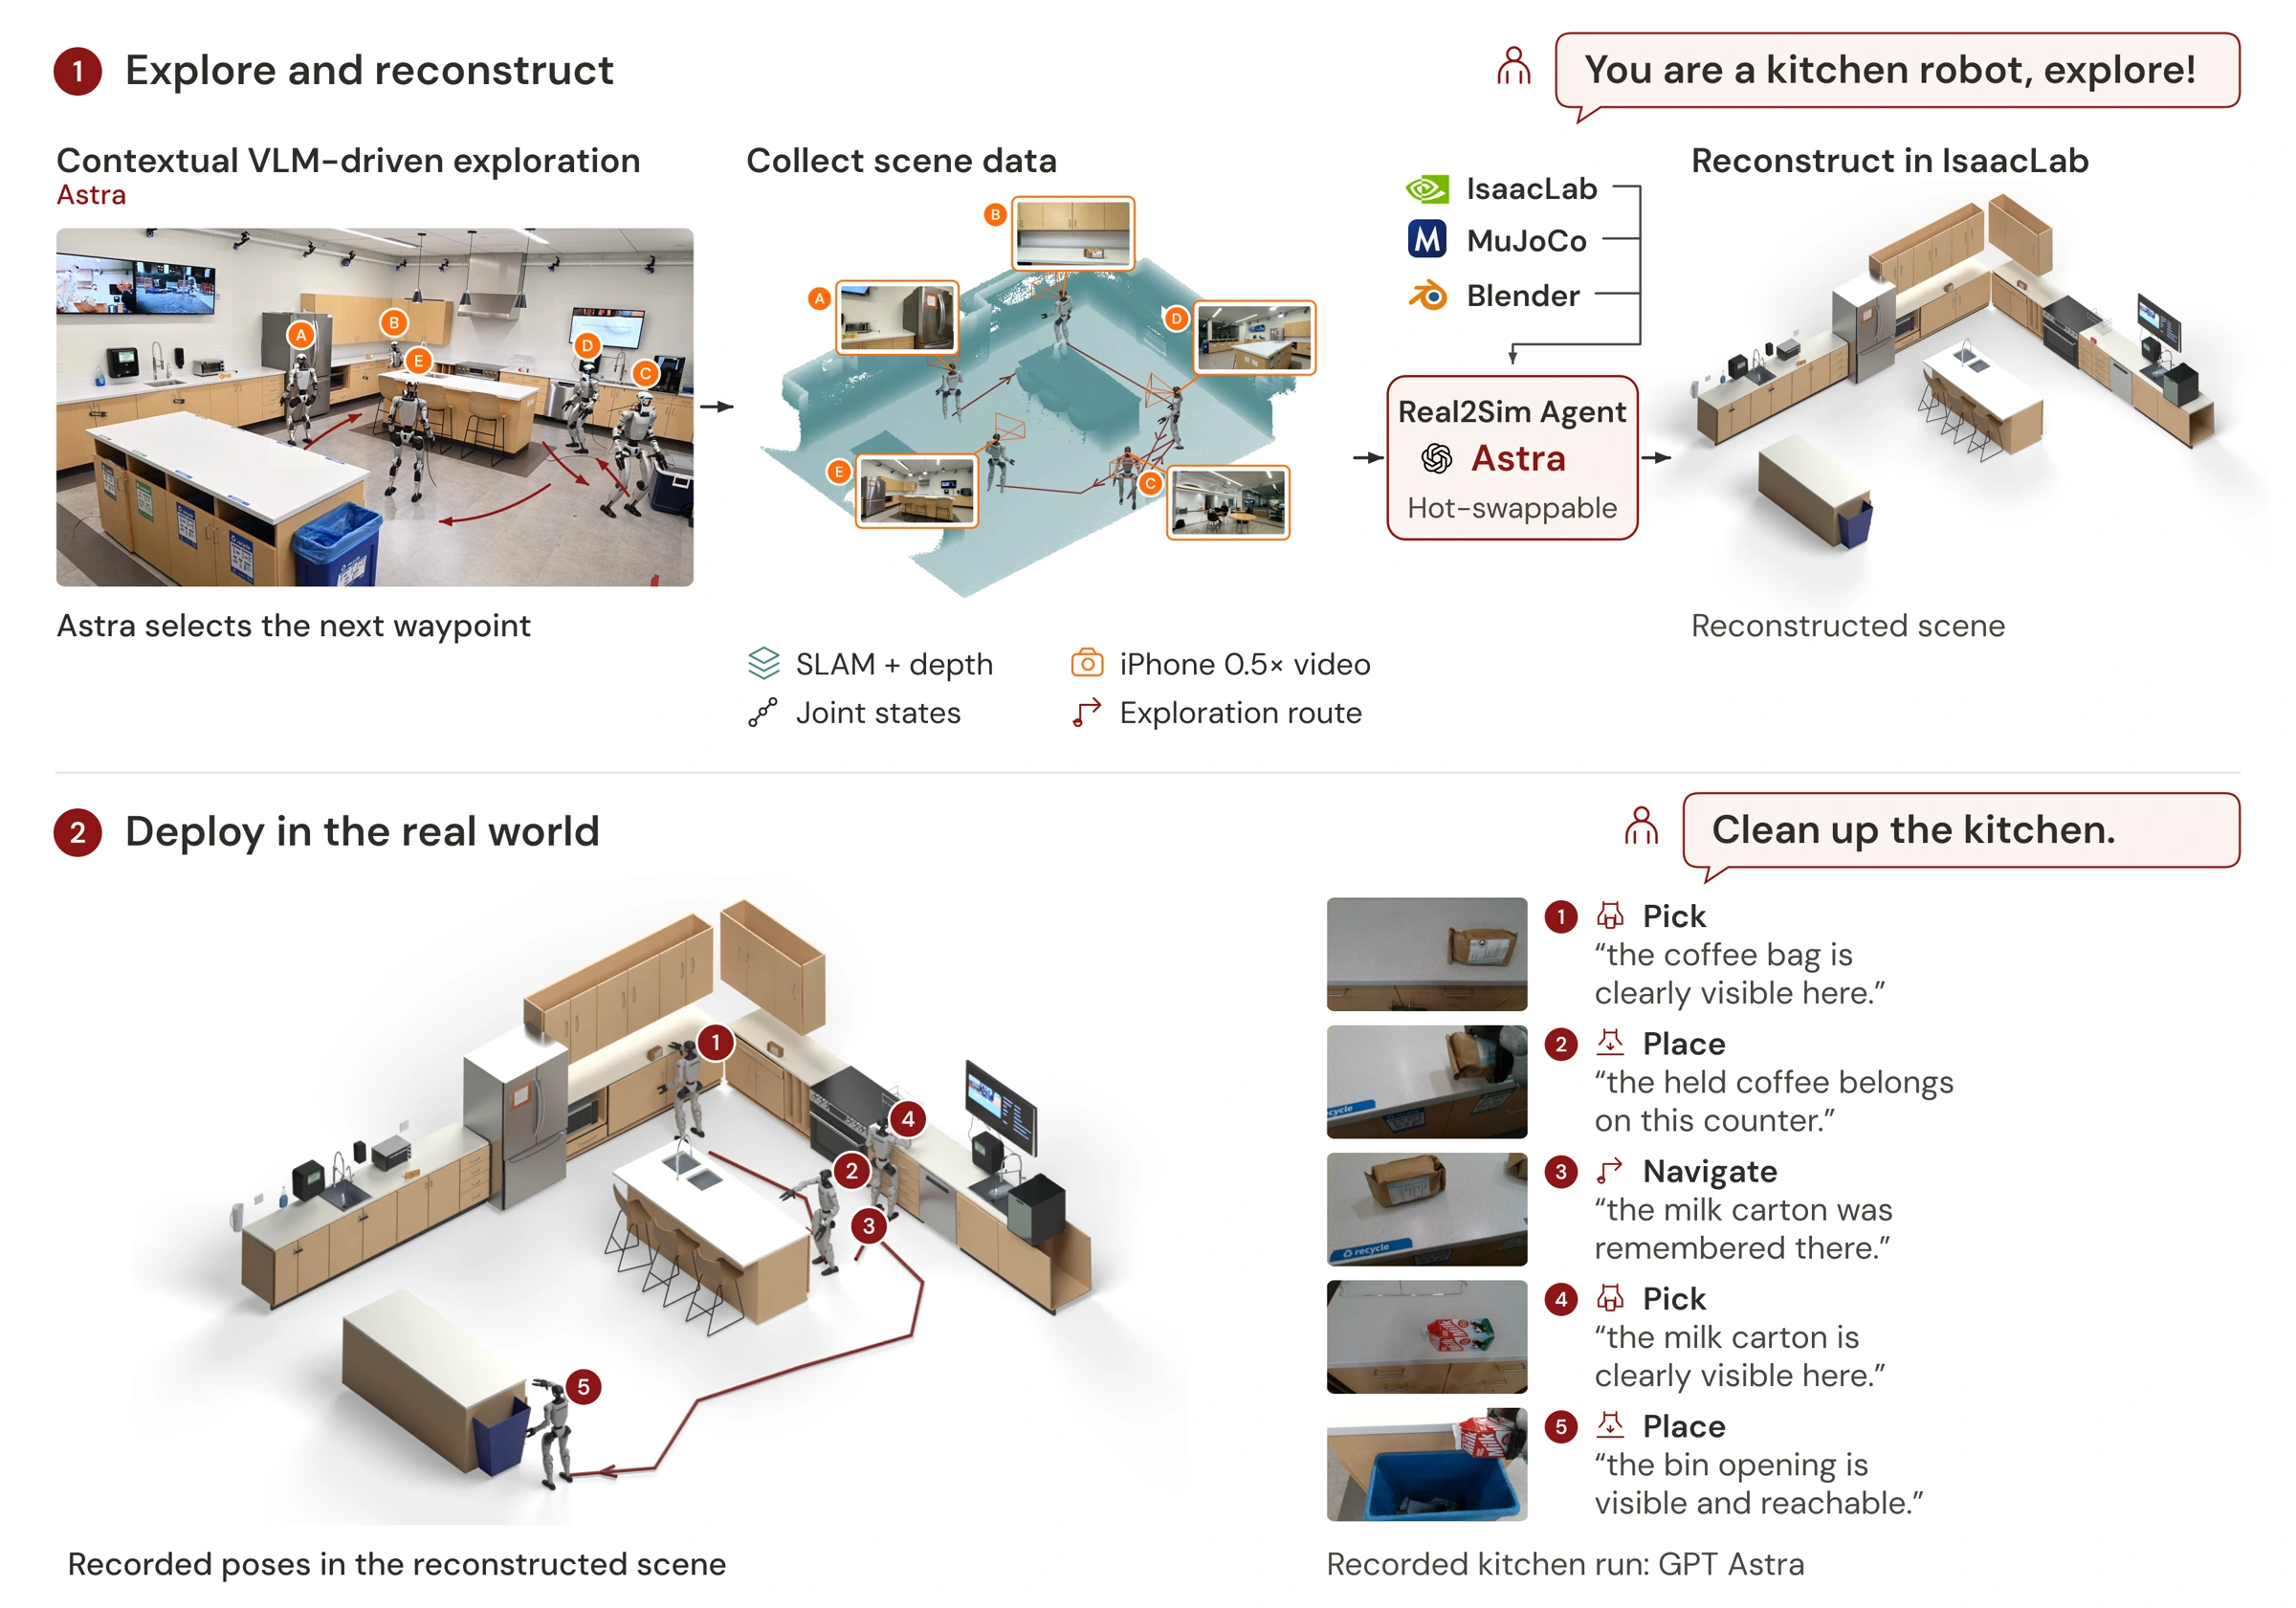
HomeBody 是斯坦福与加州理工研究者公开的新系统,它问的问题很直接:人形自主常见架构是 System 2(视觉语言模型做高层推理)→ System 1(学出来的 VLA 动作策略)→ System 0(全身跟踪控制器),当 GPT Astra 这类前沿 VLM 变强之后,中间那层学出来的动作管线还需要吗?他们的做法是抽掉它,让 VLM 变成即插即用的一环,直接调用一套可组合的人形技能库(抓取、导航、开抽屉),技能的执行反馈再让模型修正下一步决定。
实机演示是 Unitree G1 加 GPT Astra,两个任务:把厨房岛台上的咖啡袋收拢、扔掉变质的牛奶与果汁盒;以及一句「我忘了拿药,帮我拿来,顺便把坏掉的盒子扔掉」——药在视野之外,系统靠探索阶段存下的关键帧定位抽屉,右手开抽屉取药、左手扔盒子,左右手分工让它能够到身体两侧的目标。全程没有环境专属训练数据,也没有额外训练动作策略:机器人先自行探索空间(0.5 倍速 iPhone 视频、D435i 相机、LiDAR 加 SLAM),再由 Astra 充当 Real2Sim 智能体,用采集到的数据在 Isaac Sim 里建数字孪生,并把物体与位置记进空间记忆。
它出现在一串同类工作之后:GPT-6 Astra 的空间推理能力此前已被单独测过,也有研究标注过它直接控制机器人时的安全问题,Astra 在具身场景的实际瓶颈据媒体报道是延迟、手指伺服过热与算力成本。项目页与代码(Stanford-TML/homebody)已公开,读者可自行复现或对照。
原文链接:Stanford TML 项目页
核验记录
官方项目页 tml.stanford.edu/homebody/ 直读 200(46,763 字节),页内只有「September 2026」,无 datePublished、无 og:image、无 sitemap 日期字段;日期按 R21 降级链取 GitHub Stanford-TML/homebody 仓库 created_at 2026-09-26T02:17:09Z,首个 commit 02:19:11Z 互证。媒体侧 The Decoder 发稿时间 2026-09-27T10:59:11Z(晚一天,仅作交叉,未用其日期定日)。限制条目(延迟/过热/算力成本)出自媒体转述,未读到作者原文,故正文已写明「据媒体报道」。配图取项目页 figures/overview.webp,裸请求与带站内 Referer 均 200 / 358,028 字节 image/webp。