跨维智能 UNITAS:1.7B 的 3D 原生世界动作模型,LIBERO 99.8%、真机平均 85%
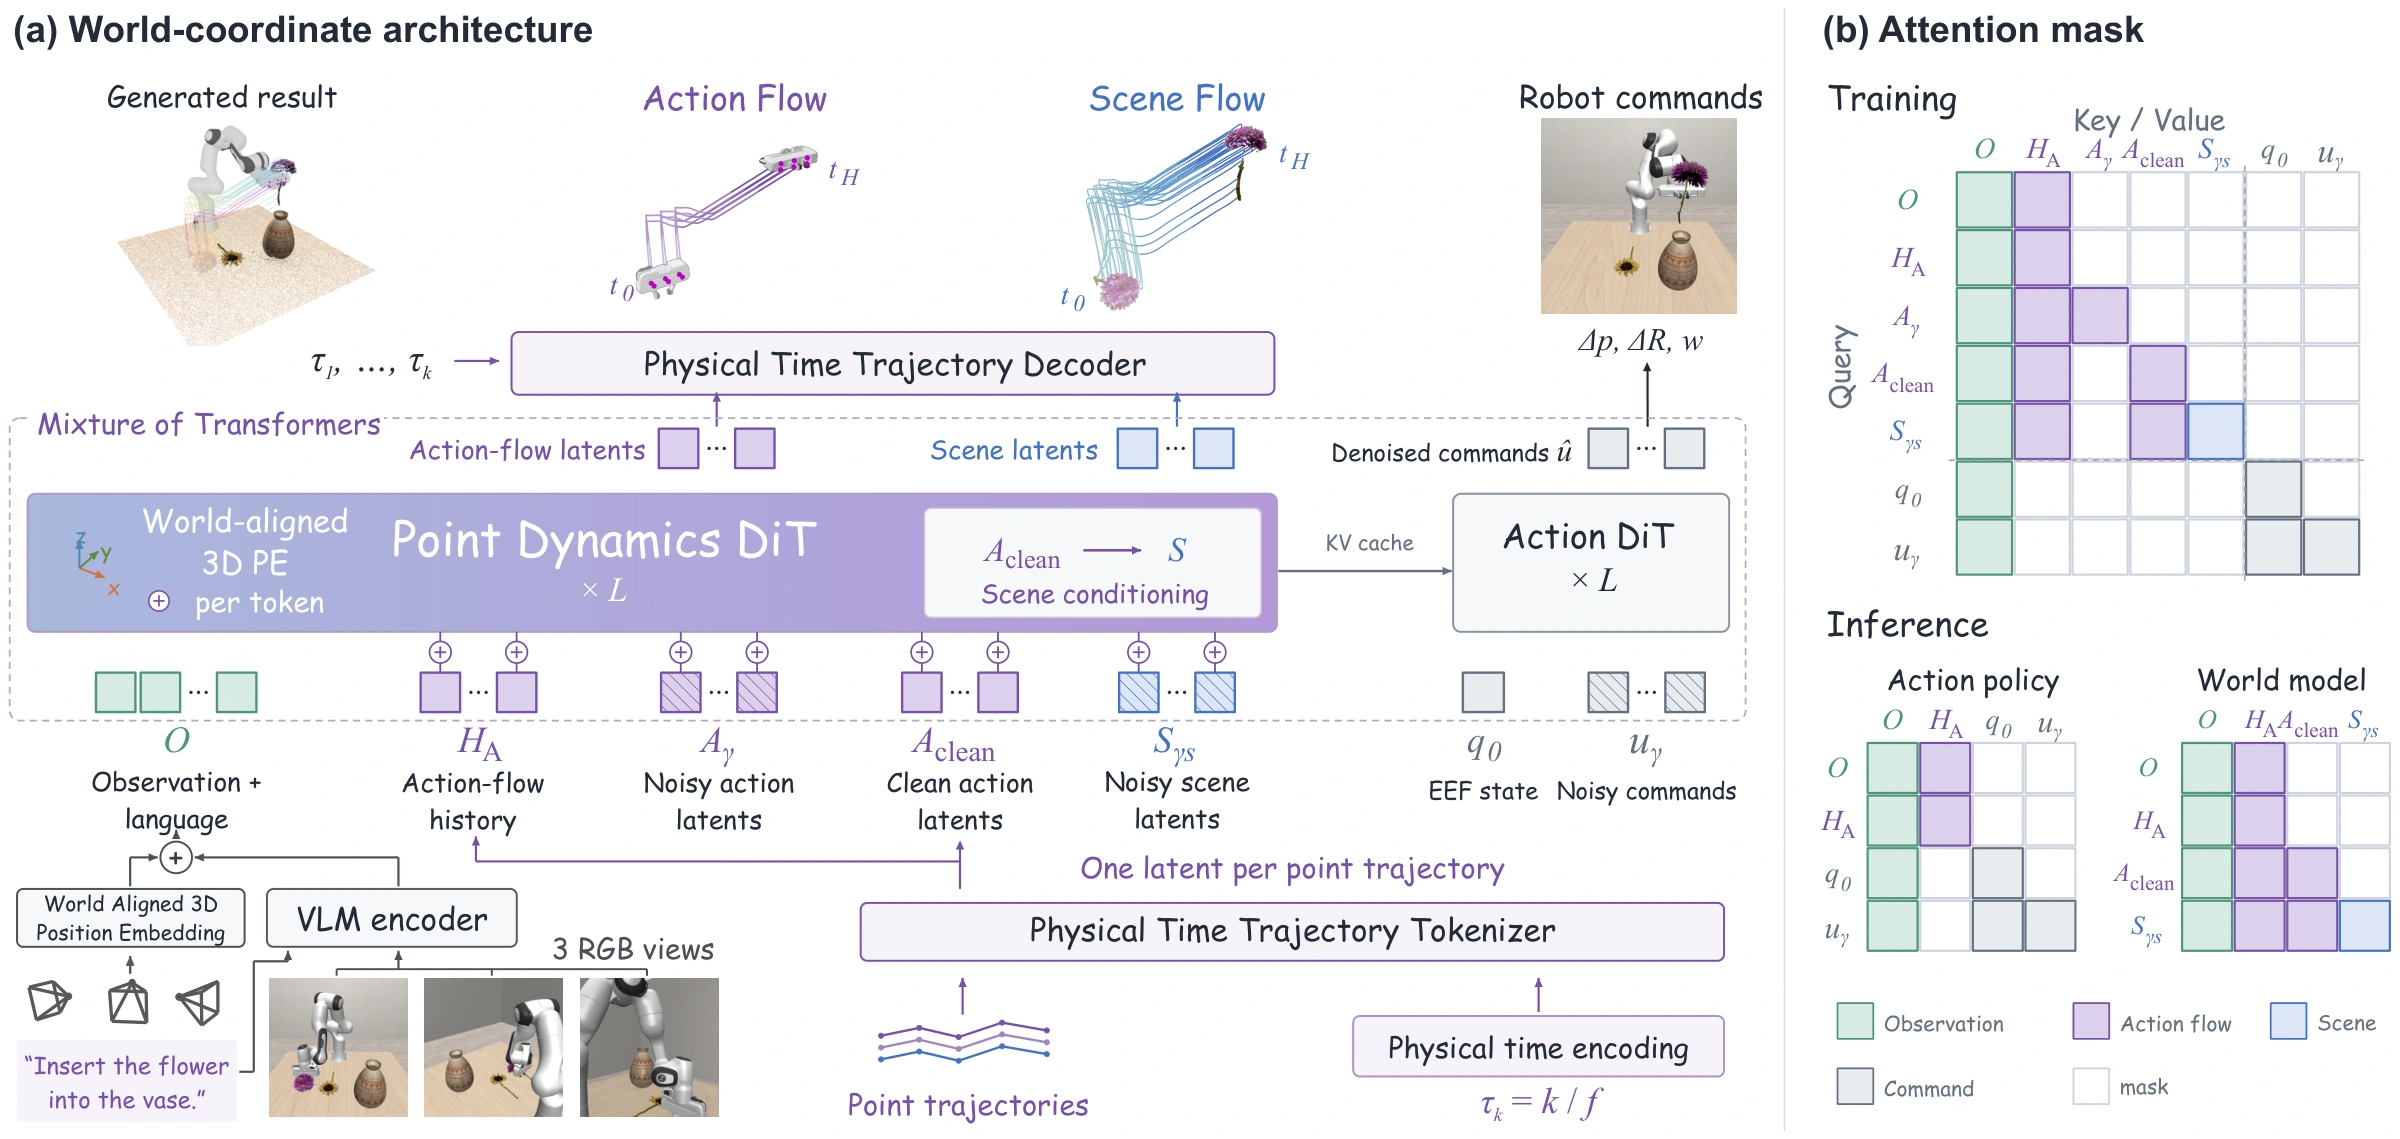
跨维智能(DexForce)联合香港中文大学(深圳)、佛山大学等发布 UNITAS,称其为第一个「3D 原生」的世界动作模型。既有 WAM 多建立在预训练视频生成器上、用图像或视觉潜变量表示世界演化,而机器人交互发生在可度量的三维空间里。UNITAS 把观测、动作与场景动态放进同一个度量 3D 世界坐标系:动作流把人手与机器人夹爪表示为 3D 点轨迹,场景流描述这些点被动作带出的位移;与世界对齐的 3D 位置嵌入把视觉 token 落到共享物理坐标系(有无深度输入都可),物理时间轨迹分词器再把每条点轨迹编码成一个锚在当前 3D 位置的 token。
摘要给三组结果:1.7B 参数下,UNITAS 在 RoboTwin 的动作条件场景预测上取得所比方法中最好成绩,位移误差比 PointWorld 最多低 49%;操作成功率上 LIBERO 为 99.8%,真实机器人任务平均 85%。同一接口支持两种用法——直接生成机器人命令执行动作,或在给定夹爪轨迹的条件下预测场景点如何演化,用于仿真与数据生成。作者说这套表示让机器人、人手与不同形态的观测能共用同一套几何。
发布形态:论文为 arXiv 2610.12099(v1 提交 10 月 8 日,v2 为 10 月 12 日),代码已在 GitHub 的 DexForce/UNITAS 开放,项目页的发布计划里模型检查点、训练代码与训练数据集三项仍未勾选,即权重尚未放出。也就是说这条目前记录的是「方法与代码」,可复现的成绩要等权重。
核验记录
日期口径:arXiv export API 给出 v1 published 2026-10-08T15:02:50Z、v2 updated 2026-10-12T15:50:33Z;官方代码仓 DexForce/UNITAS 的 GitHub created_at = 2026-10-08T05:19:38Z,两处独立时间戳同日,站点按 10-08 计。厂商官网 dexforce.com 首页 grep「UNITAS」命中 0(无官方公告页),中文报道(机器人大讲堂、同花顺 10-12)晚于发布日,只作交叉不作定日。数字逐字取自 arXiv 摘要(1.7B、RoboTwin 位移误差最多低 49%、LIBERO 99.8%、真实任务平均 85%);项目页成绩表其余列的数字未做列名映射,不进正文。权重状态取自项目页 Release Plan(检查点/训练代码/数据集三项均未勾选)。配图取官方项目页论文图 architecture.webp(2400×1139、255,318 字节),裸请求与带站内 Referer 均 200;GitHub 社交缩略图亦双 200 备用。
← 上一篇Artemis 发网络防御基座模型 Orion-1:自建 DGR 榜上称高于所有被测前沿模型下一篇 →Mistral 把流式语音带进阿拉伯语:480 毫秒延迟下平均 CER 8.82%,与摩洛哥政府共建