北大联合美梦空间发 RoboTwin-Phys:机器人操作基准首次把 13 项物理参数当作评测维度
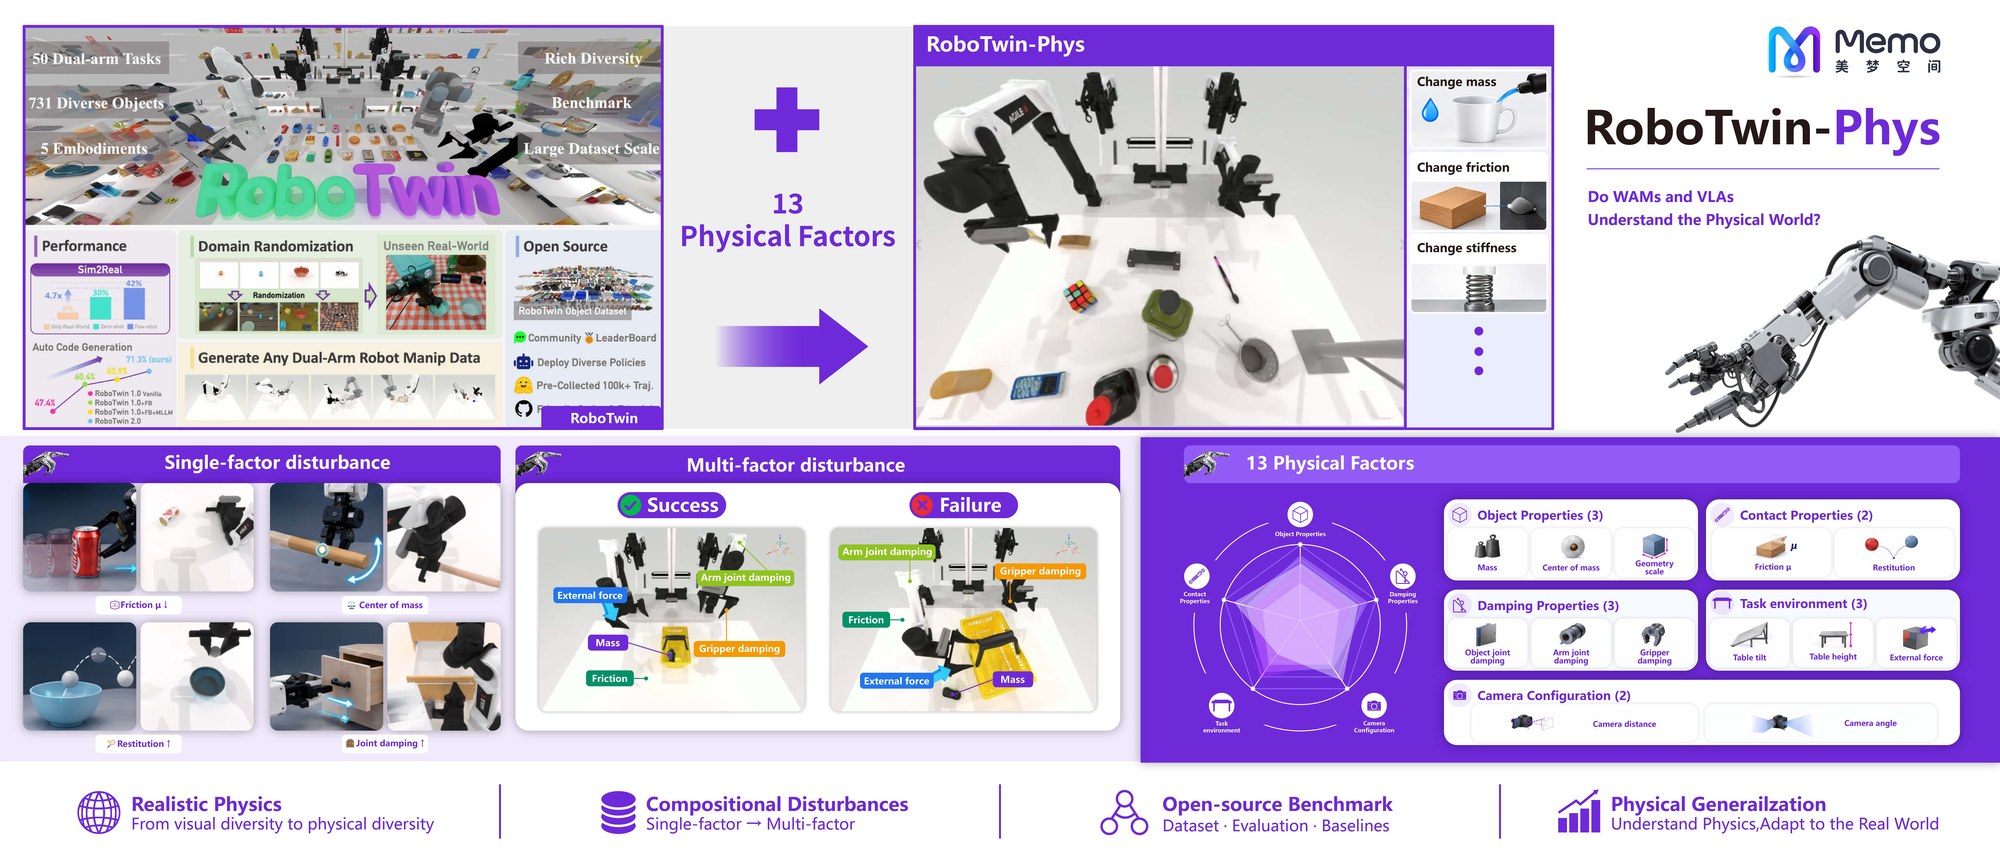
现有机器人操作基准随机的是「世界长什么样」——外观、布局、光照、视角——却把质量、摩擦、关节阻尼这些真正决定成败的物理参数固定在标称值上。RoboTwin-Phys 把这一层显式化:在 RoboTwin 2.0 的 50 任务双臂套件上,13 项物理属性按回合连续采样,且每个条件都先由专家规划器验证可执行才纳入基准。
结论是暴露了一处此前被系统性藏起来的鲁棒性缺口。同一批模型在原有视觉随机化下几乎不掉分,一旦物理条件也变,成功率普遍腰斩:Fast-WAM 从 91.78% 掉到 44.24%,Motus 从 87.02% 掉到 39.60%,FACT 从 86.60% 到 39.14%,GalaxeaVLA 从 92.80% 到 37.83%,π0.5 从 76.76% 到 31.60%。
被扰动的 13 项包括接触摩擦系数、物体质量缩放、重心偏移(每轴 ±1.5 厘米)、接触弹性、物体与机械臂及夹爪关节阻尼、桌面倾角、持续外力、几何缩放、桌面高度,以及相机距离与角度。配套放出 5,000 多条专家演示,每条都标注了当时生效的 13 维物理真值,可用于物理属性估计与条件化策略训练。
核验记录
arXiv 2609.26292 的 citation_online_date 与 citation_date 均为 2026/09/22,export API 的 published 为 2026-09-22T12:04:52Z;项目页与代码仓 yefeng00/RoboTwin-Phys(建于 9/24 10:25 UTC)互证。榜单数字取自项目页 Leaderboard 表:Fast-WAM 91.78→44.24、Motus 87.02→39.60。机构为北大 + 北大高研院 + 美梦空间(Memo) + DEMX。量子位 9/26 19:49 的中文稿是同日二手报道,非定日依据
← 上一篇研究者溯源:疑似 OpenAI 智能体 4–6 月扫描联合国数据站约 1.65 万次,并绕开拦它的过滤下一篇 →Simate 亮出首版通用物理快系统 Simate-beta:登顶 RoboDojo,平均分 33.95、成功率 27.96%